
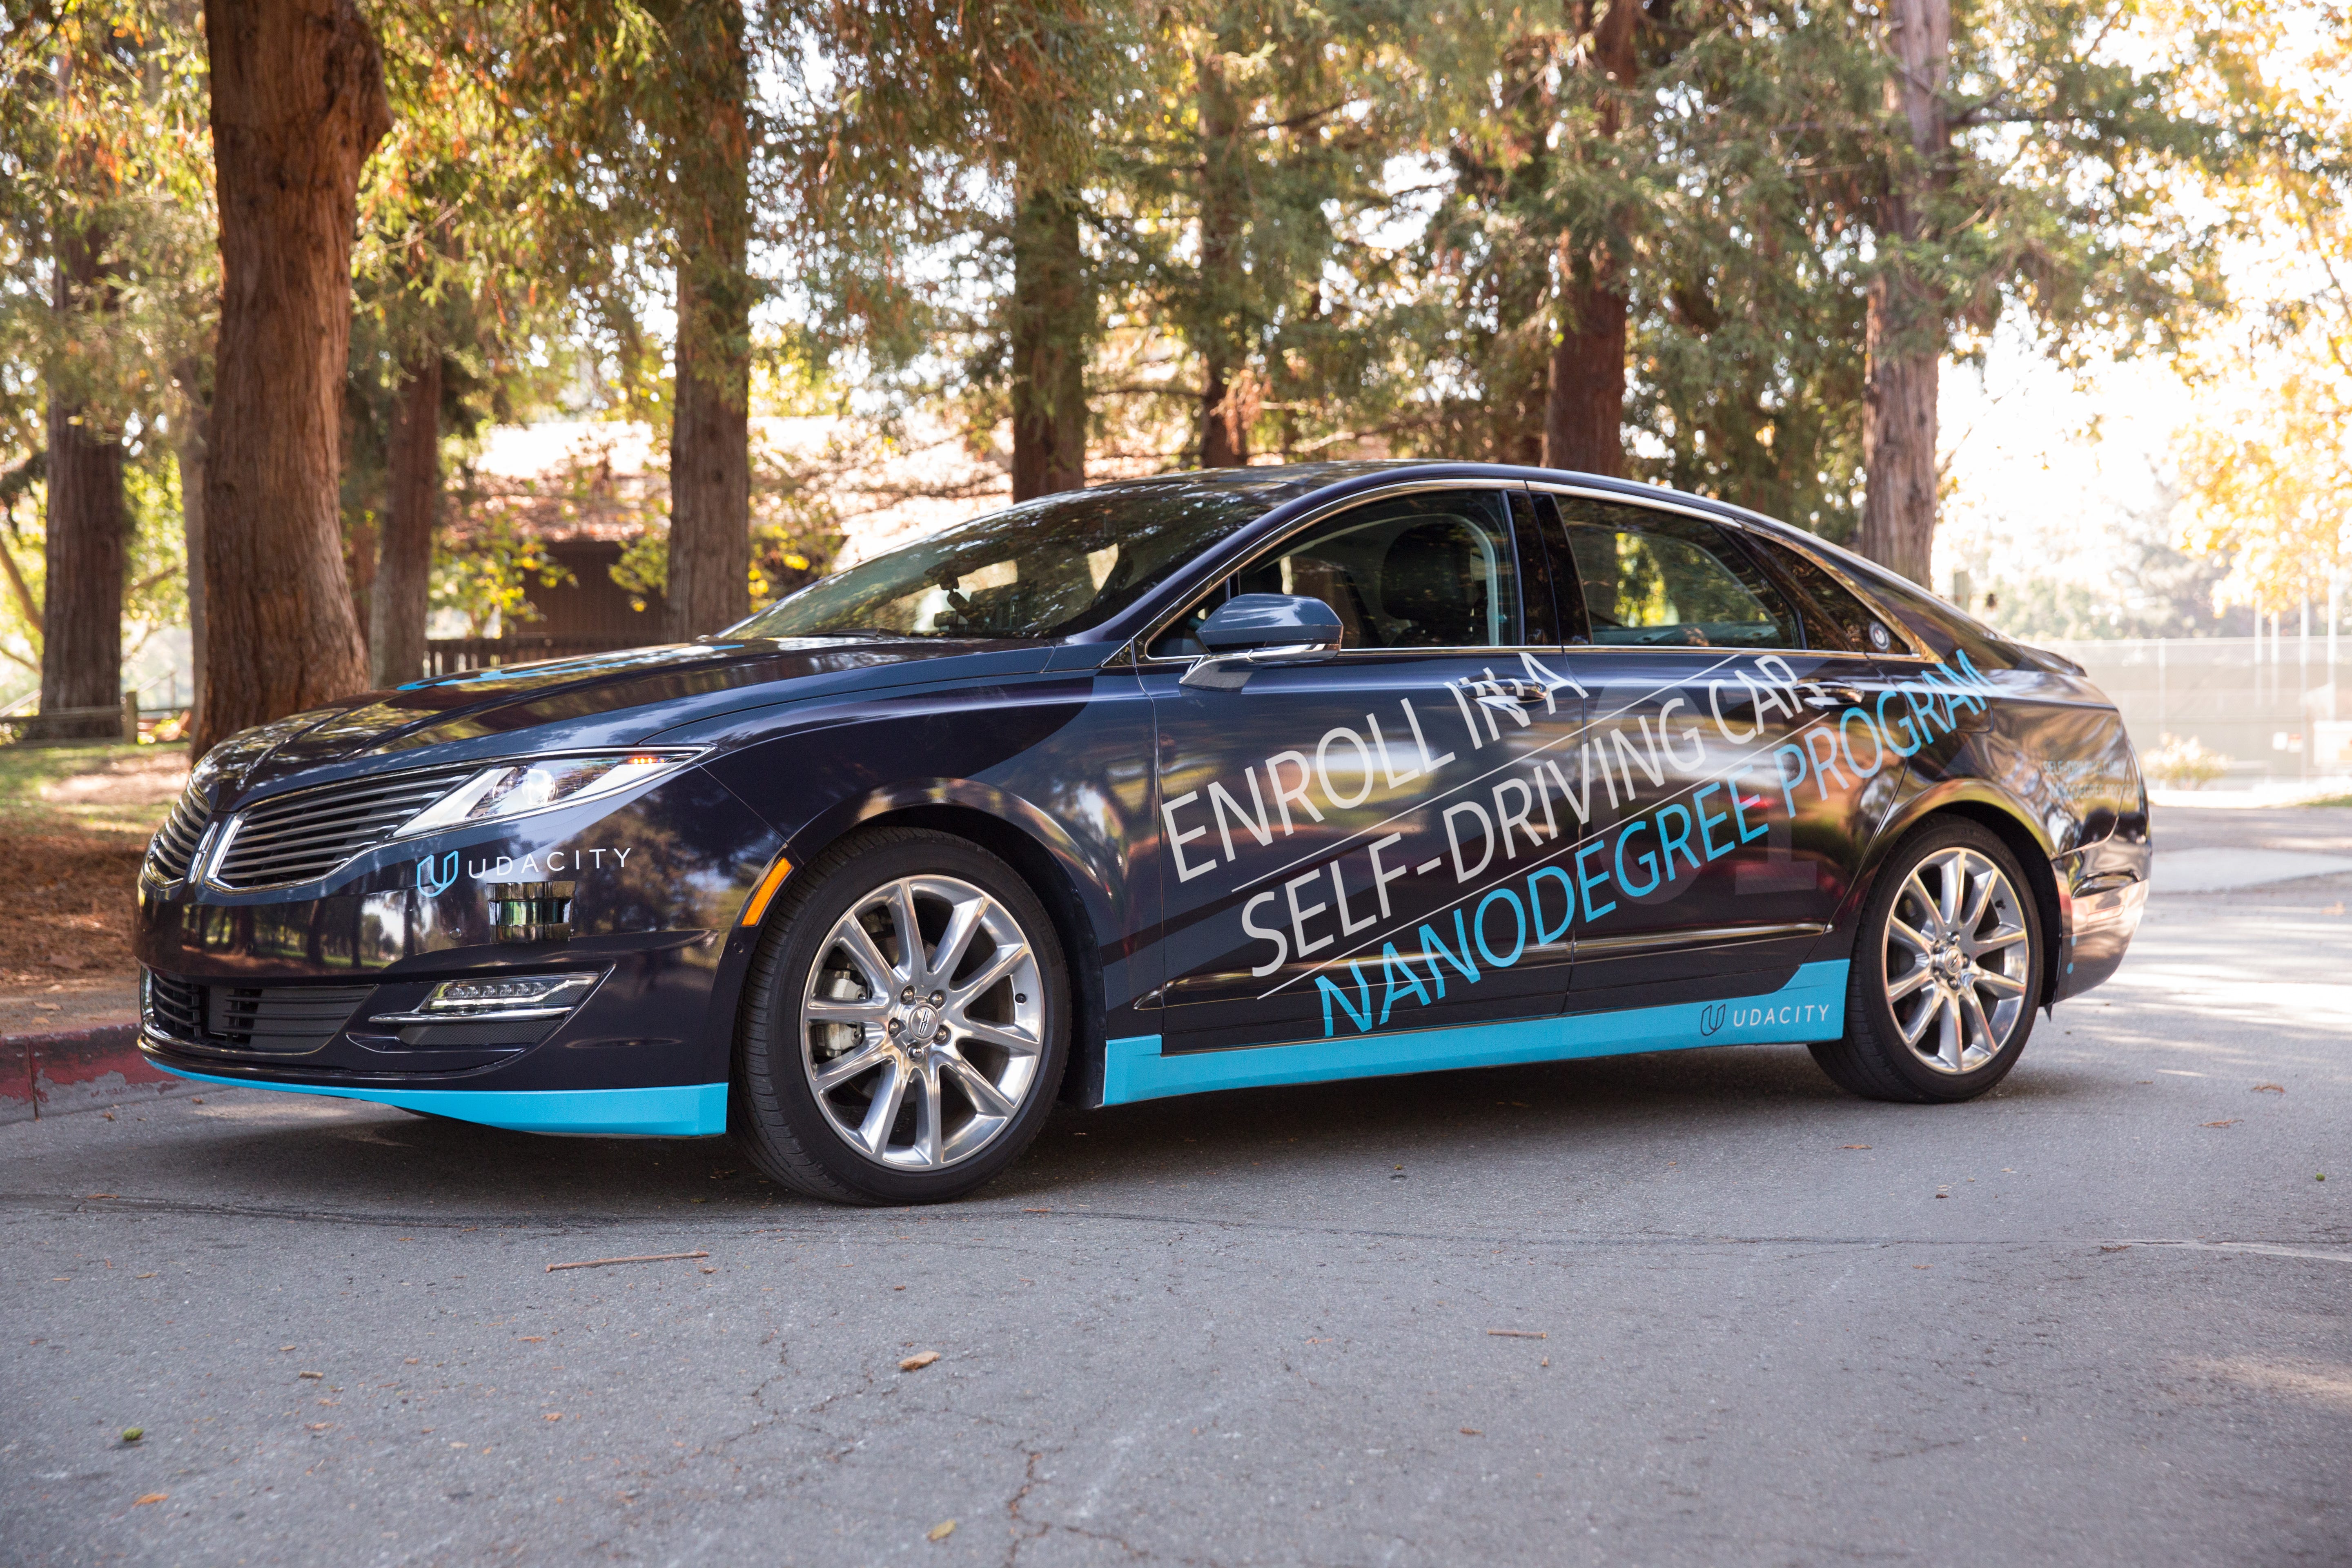
Обновление: в Udacity появилась новая программа обучения беспилотному автомобилю! Сообщение ниже уже устарело, но вы можете увидеть новую программу здесь.
Вчера вечером мы предложили зачисление тысячам студентов, которые рады присоединиться к Программе нанодипломной программы Udacity для самостоятельного вождения автомобилей!
Мы прилагаем все усилия, чтобы сделать это лучшей в мире учебной программой для инженеров по самоуправлению. Вся учебная программа будет состоять из трех семестров в течение девяти месяцев. Вот что в программе:
Срок 1
Вступление
- Познакомьтесь с инструкторами - Себастьян Трун, Райан Кинан и я. Узнайте о системах, входящих в состав беспилотного автомобиля, и о структуре программы.
- Проект: обнаружение переулков
Обнаружение переулков на автомагистралях из видеопотока. Используйте методы анализа изображений OpenCV для определения линий, включая преобразования Хафа и обнаружение краев Кэнни.
Глубокое обучение
- Машинное обучение: изучите основы машинного обучения, включая регрессию и классификацию.
- Нейронные сети: узнайте о перцептронах, функциях активации и основных нейронных сетях. Реализуйте свою собственную нейронную сеть на Python.
- Логистический классификатор: узнайте, как обучить логистический классификатор с помощью машинного обучения. Реализуйте логистический классификатор в TensorFlow.
- Оптимизация: изучите методы оптимизации производительности классификатора, включая наборы для проверки и тестирования, градиентный спуск, импульс и скорость обучения.
- Выпрямленные линейные единицы: оцените функции активации и их влияние на производительность.
- Регуляризация: изучите методы, в том числе исключения, чтобы избежать переобучения сети обучающим данным.
- Сверточные нейронные сети: изучите строительные блоки сверточных нейронных сетей, включая фильтры, шаг и объединение.
- Проект: классификация дорожных знаков
Реализация и обучение сверточной нейронной сети для классификации дорожных знаков. Используйте наборы проверки, объединение и отключение, чтобы выбрать сетевую архитектуру и повысить производительность. - Керас: создание многослойной сверточной сети в Керасе. Сравните простоту Keras с гибкостью TensorFlow.
- Трансферное обучение: Finetune предварительно обучила сети для решения ваших собственных проблем. Изучите канонические сети, такие как AlexNet, VGG, GoogLeNet и ResNet.
- Проект: поведенческое клонирование
Создайте архитектуру и обучите глубокую нейронную сеть управлению автомобилем в симуляторе. Соберите свои собственные данные о тренировках и используйте их, чтобы клонировать свое собственное поведение при вождении на тестовой трассе.
Компьютерное зрение
- Камеры: изучите физику камер и научитесь откалибровать, не искажать и преобразовывать перспективы изображения.
- Обнаружение полосы движения: изучите передовые методы обнаружения полосы движения с извилистыми дорогами, плохой погодой и различным освещением.
- Проект: расширенное определение полосы движения
Обнаружение линий полосы движения в различных условиях, включая изменяющееся дорожное покрытие, извилистые дороги и переменное освещение. Используйте OpenCV для калибровки и преобразования камеры, а также фильтров, полиномиальных аппроксимаций и сплайнов. - Машины опорных векторов: внедрите опорные векторные машины и примените их к классификации изображений.
- Деревья решений: внедрите деревья решений и примените их к классификации изображений.
- Гистограмма ориентированных градиентов: реализуйте гистограмму ориентированных градиентов и примените ее к классификации изображений.
- Глубокие нейронные сети: сравните производительность классификации машин опорных векторов, деревьев решений, гистограммы ориентированных градиентов и глубоких нейронных сетей.
- Отслеживание транспортных средств: узнайте, как применять методы классификации изображений для отслеживания транспортных средств, а также базовые фильтры для интеграции положения транспортного средства с течением времени.
- Проект: отслеживание транспортных средств
Отслеживание транспортных средств на изображениях с камеры с помощью классификаторов изображений, таких как SVM, деревья решений, HOG и DNN. Примените фильтры к данным о положении предохранителя.
Срок 2
Sensor Fusion
Наши термины разбиты на модули, которые, в свою очередь, состоят из серии конкретных уроков. Этот модуль Sensor Fusion создан совместно с нашими партнерами в Mercedes-Benz. Команда Mercedes-Benz потрясающая. Они - автомобильные инженеры мирового класса, применяющие методы автономных транспортных средств в некоторых из лучших автомобилей в мире. Они также являются партнерами по найму Udacity, что означает, что учебная программа, которую мы разрабатываем вместе, специально разработана для развития и развития тех талантов, которых они хотели бы нанять!
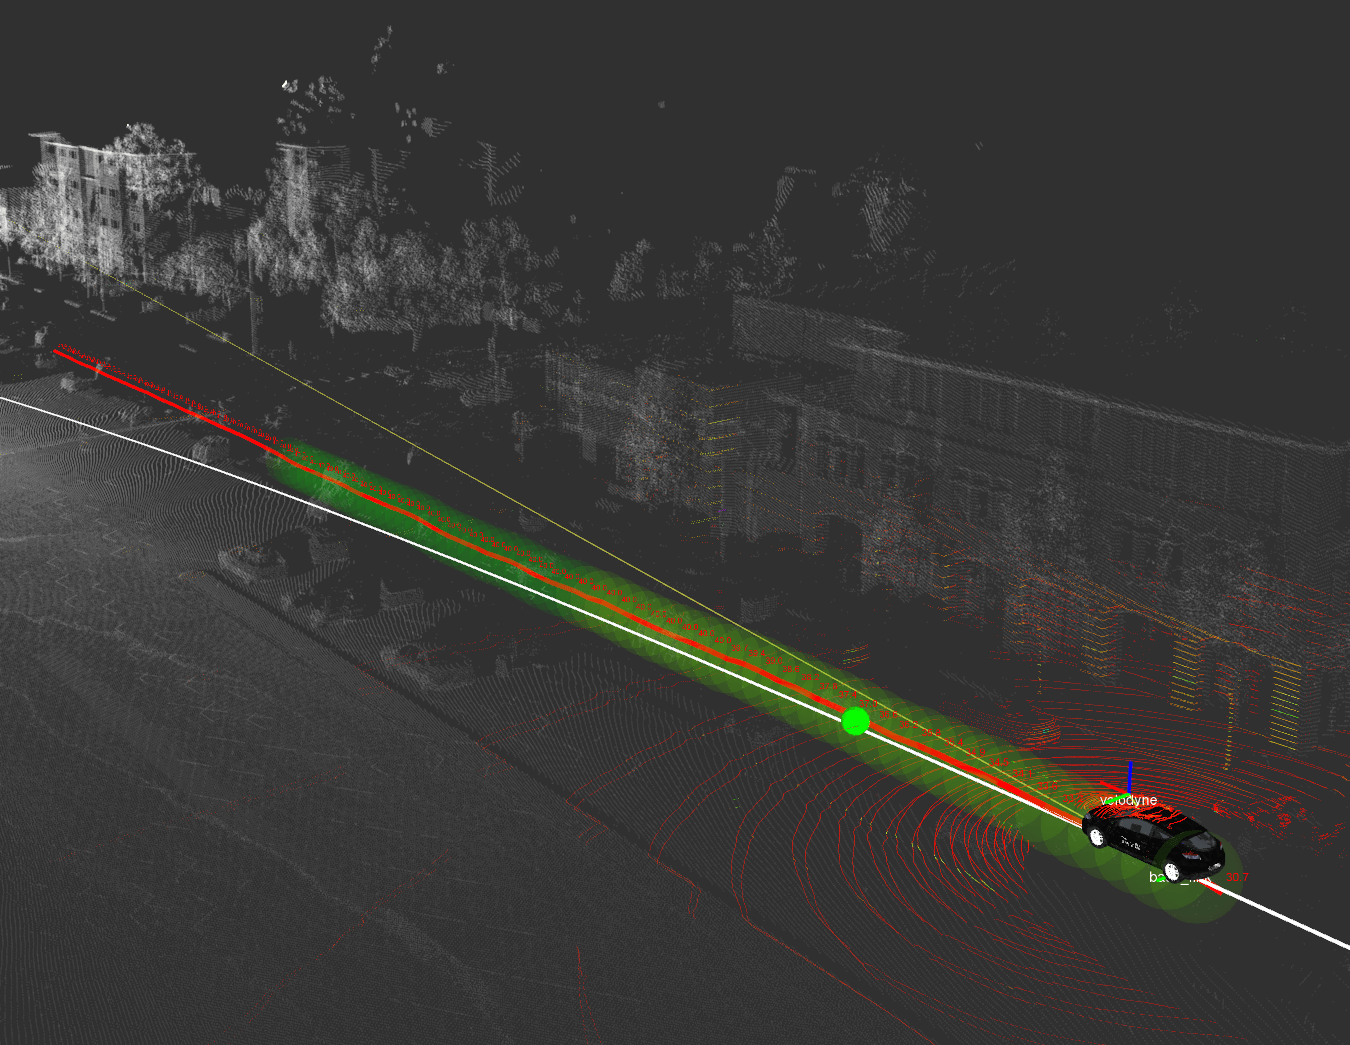
Ниже вы найдете описания каждого из уроков, которые вместе составляют наш модуль Sensor Fusion:
- Датчики
Первый урок модуля Sensor Fusion Module охватывает физику двух наиболее важных датчиков автономного транспортного средства - радара и лидара. - Фильтры Калмана
Фильтры Калмана - это ключевой математический инструмент для объединения данных. Реализуйте эти фильтры в Python, чтобы объединить измерения с одного датчика с течением времени. - Учебник по C ++
Ознакомьтесь с ключевыми концепциями C ++ для реализации проектов Term 2. - Проект: расширенные фильтры Калмана в C ++
Расширенные фильтры Калмана используются инженерами автономных транспортных средств для объединения измерений с нескольких датчиков в нелинейную модель. Создание EKF - впечатляющий навык, который нужно продемонстрировать работодателю. - Фильтр Калмана без запаха
Фильтр Калмана без запаха - это математически сложный подход для объединения данных датчиков. UKF работает лучше, чем EKF во многих ситуациях. Это тот тип проекта, который инженеры по слиянию сенсоров должны создать для реальных беспилотных автомобилей. - Проект: отслеживание пешеходов
Объедините зашумленные данные лидара и радара, чтобы отслеживать пешехода.
Локализация
Этот модуль также создается нашими партнерами из Мерседес-Бенц, которые используют передовые методы локализации в своих собственных беспилотных транспортных средствах. Вместе мы показываем студентам, как реализовать и использовать базовые алгоритмы, которые должен знать каждый инженер по локализации.

Вот уроки в нашем модуле локализации:
- Движение
Изучите, как движение и вероятность влияют на ваше представление о том, где вы находитесь в мире. - Марковская локализация
Используйте байесовский фильтр для локализации автомобиля в упрощенной среде. - Egomotion
Изучите базовые модели движения транспортных средств, включая модель велосипеда. Оцените положение автомобиля с течением времени по разным данным датчиков. - Фильтр твердых частиц
Используйте метод вероятностного отбора проб, известный как фильтр твердых частиц, для определения местоположения автомобиля в сложной среде. - Высокопроизводительный фильтр частиц
Реализуйте фильтр частиц на C ++. - Проект: похищенный автомобиль
Реализуйте фильтр частиц, чтобы брать реальные данные и определять местонахождение потерянного автомобиля.
Контроль
Этот модуль создан совместно с нашими партнерами из Uber Advanced Technologies Group. Uber - одна из самых динамично развивающихся компаний в сфере автономных транспортных средств. Они уже тестируют свои беспилотные автомобили во многих местах в США и рады познакомить студентов с основными алгоритмами управления, которые используют автономные транспортные средства. Uber ATG также является партнером Udacity по найму, поэтому обратите внимание на их уроки, если вы хотите там работать!
Вот уроки:
- Управление
Узнайте, как системы управления приводят в действие транспортное средство, чтобы оно двигалось по траектории. - ПИД-регулирование
Реализуйте классический регулятор с обратной связью - систему пропорционально-интегрально-производного регулирования. - Линейно-квадратичный регулятор
Реализует более сложный алгоритм управления для стабилизации автомобиля в шумной среде. - Проект: удержание полосы движения
Реализуйте контроллер для удержания моделируемого транспортного средства на своей полосе движения. В качестве дополнительной задачи используйте методы компьютерного зрения, чтобы определить линии полосы движения и оценить ошибку пересечения трассы.
Срок 3
Планирование пути
Выборный
Системы
Второй и третий семестр находятся в стадии разработки, и мы расскажем о них подробнее, когда доработаем учебный план и проекты.
[Обновление: Срок 2 и Срок 3 активны!]
Все это, включая семестр 1, может меняться по мере того, как мы обновляем учебную программу с течением времени, потому что часть построения отличного курса - это получение отзывов и внесение улучшений!
Если вас приняли на курс, поздравляем! Мы рады научить вас.
Если мы предложили вам освежить в памяти несколько тем и пройти самооценку перед тем, как присоединиться к курсу, сделайте это! Мы рады научить вас и хотим, чтобы у вас был отличный опыт.
А если еще не подавали заявку, пожалуйста! Мы принимаем заявки на участие в когортах 2017 года и будем рады видеть вас в классе.





